家电与3C电子是冲压机器人渗透率最高的两个领域,但这并不意味着技术难度会降低。恰恰相反,高渗透率的另一面是技术约束被“节拍”掩盖:当一台摆臂式或四轴机器人以每分钟数十次的频率重复取放动作时,人们容易把注意力放在“它有多快”,而忽略了一个更基础的问题——在这个速度下,每一次抓取与放置的确定性是否仍然成立。家电钣金与3C精密件从两个方向逼近了同一命题:当冲压周期被压缩到以秒甚至以零点几秒计时,机器人搬运环节的微小不确定性,将不再被后续工序吸收,而是直接转化为模具损伤、工件报废或产线中断。
家电钣金:吨位跨度与薄板稳定性之间的张力
家电冲压的显著特征是设备吨位跨度极大。同一类摆臂式冲压机器人需要兼容从120T到2400T的冲压设备,覆盖冰箱侧板、门板、空调外机支架、洗衣机结构件等尺寸与料厚差异悬殊的工件。定位精度±0.1mm、冲压节拍最高32次/分钟的参数,在中小吨位设备上或许留有裕量,但当工件尺寸达到2500mm×1200mm量级、板料厚度下探到0.4—1.2mm时,大尺寸薄板在高速搬运中的姿态保持就成为独立的技术难题。板料在自重与加速度共同作用下产生的挠曲,足以使送入模具时的实际位置偏离示教轨迹;而模具间隙通常并不为这种挠曲预留容差。
冰箱侧板与门板冲压的节拍数据提供了一个参照:12次/分钟的节拍下,重复精度需维持在±0.08mm量级。这意味着机器人每一次从取料到入模的动作,都在与板料的惯性变形争夺控制权。末端执行器的设计在这里不是“抓手选型”的附属问题:真空吸盘的分区布局与吸附时序决定了板料在加速阶段是否发生滑移,而非接触式真空EOAT的应用,则直接回应了家电外观件对表面划伤与压痕的零容忍要求。搬运环节的技术完成度,最终体现为板料在模具中的实际落位是否与设计落位一致,而非机器人本体的重复定位精度数字。
家电冲压的另一重张力来自换型的频率。小批量、个性化需求正在压缩产品型号的切换周期,换模时间从传统的30分钟以上被要求压缩到10分钟以内甚至更短。机器人需要配合的不仅是模具的快换,还包括端拾器与夹具的同步切换。当一台机器人今天搬运冰箱门板、明天切换为空调支架时,其价值不再取决于单一工况下的节拍,而取决于在换型窗口内重新建立搬运确定性的速度。
3C精密冲压:微米级送料与“薄料回弹”的双重挤压
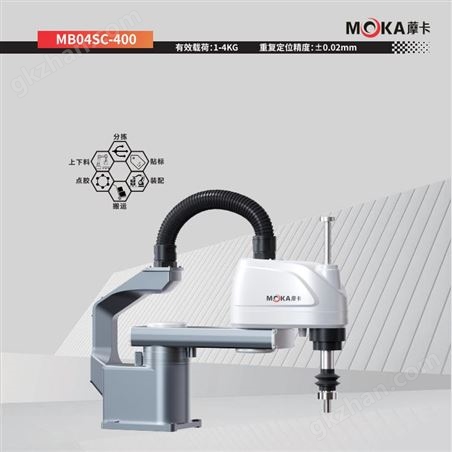
3C电子的冲压场景将精度要求推向了另一个量级。手机中框、屏蔽罩、连接器端子、散热片等工件的材料厚度通常在0.1—0.3mm之间,部分精密件甚至更薄,冲压频率可达每分钟300—1000次。在这一尺度下,送料定位的微小偏差不再是“位置不准”,而是直接触发模具非正常磨损或工件撕裂。SCARA机器人在平面内高速抓取中的重复定位精度可达±0.01mm,配合视觉引导后定位误差可控制在±0.02mm以内,其技术意义在于:将薄料送入级进模时的初始位置,约束在模具间隙所允许的窗口之内。
但精度只是3C冲压搬运的第一个门槛。薄料成形的物理特性使回弹成为搬运环节无法回避的耦合变量。屏蔽罩所用不锈钢或洋白铜薄带在折弯后的回弹量可比厚壁件高出30%—50%,回弹的离散性意味着工件在离开模具后的实际几何形态,与模具闭合时的形态之间存在不可忽略的偏差。如果机器人在下料或翻转工位仍按刚性体的名义尺寸进行抓取与定位,回弹带来的形状偏差将以“抓取失稳”或“放置偏斜”的形式表现出来。末端执行器必须具备对回弹后几何的顺应能力,而非以更大的夹持力去“纠正”它。在0.1mm级薄料上施加过大的夹持力,其后果是塑性变形与表面损伤,这比位置偏差更难在后道工序中修复。
散热片与屏蔽罩的另一个技术特征是表面完整性本身就是功能要求。屏蔽罩的外观面不允许划伤,平面度公差被压缩到±0.02mm量级,而机器人的每一次接触都在引入潜在的表面缺陷源。搬运在这里的约束从“放得准”扩展到“接触本身不制造缺陷” ,末端与工件之间的力学界面设计,优先级不低于运动轨迹的精度。
被低估的环节:出口端、堆叠与“节拍天花板”的转移
家电与3C冲压自动化中一个反复出现但容易被归为“辅助问题”的技术节点,是出口端的堆叠与分离。冲压车间的实际节拍上限,往往并不由冲床或机器人的运动速度决定,而是由成品出模后的状态决定:工件姿态散乱、薄片叠合、边角翘曲,如果下料环节不能以与冲压节拍匹配的确定性完成分离与规整摆放,后续去毛刺、清洗、检测工位的人工介入就会吞噬整线效率。对于0.1mm级薄料,叠片之间的吸附力足以使单张抓取变为多张粘连,而磁性材料(如部分钢质家电件)的堆叠还需处理磁吸附带来的分离困难。磁性皮带吸附堆叠被用于家电磁性五金件的无划伤处理,其技术逻辑正是将分离与堆叠的确定性纳入搬运系统而非留给人工。
换模的柔性化则从另一个维度重塑了机器人的角色。快速换模系统将模具更换压缩到5—10分钟量级,但机器人的路径程序、抓取参数与堆叠模式同样需要在换型窗口内完成切换。换型的真正成本不在模具本身,而在于重新建立“搬运—模具—工件”三者匹配关系所需的时间。机器人可编程性的价值在这一刻才完整显现:它使冲压线能够以可接受的切换成本,在冰箱侧板与空调支架之间、在手机中框与屏蔽罩之间反复迁移,而不必为每一品种保留专机化的固定动作。
结语
家电与3C电子冲压机器人的技术特殊性,不在于它们达到了最高的精度或最大的负载,而在于它们在最高的动作频次与最宽泛的工件谱系中维持着可接受的确定性。家电要求机器人在吨位跨度与薄板挠曲之间守住落位的一致性,3C要求它在微米级送料与薄料回弹之间保持接触的克制。两者的共同结论是:冲压机器人的技术边界,不由本体规格表上的峰值参数划定,而由它在“高速—薄料—换型”三重压力叠加时,是否仍然能够把每一次搬运做成一个不引入新变量的确定事件来划定。 当节拍继续压缩、料厚继续下探、换型继续频繁,这一判断只会变得更加清晰。
(本文由AI生成,仅供技术参考,不构成专业建议;相关内容请结合实际情况由专业人员评估核实,发布方不承担使用本文内容所产生的责任。)
 智能制造网APP
 智能制造网手机站
 智能制造网小程序
 智能制造网官微
 智能制造网服务号



 营销推广VIP会员大升级,等你来入驻!
 智造直播智能制造行业专属直播来啦,点击申请
 网络课堂打造智造人自己的网络课堂
 智造APP智能制造APP,让生意更容易!





 浙公网安备 33010602000006号