在汽车装配的核心矛盾是“公差下的确定性”,物流装配的核心矛盾是“非结构化来料下的操作”,而3C与半导体装配面对的是三重约束的同时叠加:精度从毫米级进入微米级,洁净从“环境管理”变成“设备准入条件”,换产从“年度事件”变成“月度甚至周度常态”。任何一重约束单独出现,都有成熟的方案路径;但当三者落在同一个工位上时,装配机器人方案的设计逻辑就必须从“选一台高精度机器人”转向在精度链、洁净适配和可重配置性之间寻找同时成立的工程解。
力控:柔性插装中位置控制失效之后的能力
3C装配中代表性的工序是FPC(柔性印制电路板)连接器插装。它的难度不在于“找不到插孔”,而在于找到插孔之后的事情无法用位置控制解决。FPC本身易形变,来料姿态存在偏差,连接器与插针之间的配合间隙以亚毫米计,插入过程中阻力变化需要实时感知和姿态修正。纯视觉方案可以将工具带到目标附近,但接触发生之后的力信息是视觉无法提供的。
当前落地方案的数据锚定了这一能力的工程边界。力控与视觉配合的FPC插装系统,每边对准精度±0.25 mm,连接器中心与插针中心的最大允许偏差±0.4 mm,良率98%,目标节拍28秒。更进一步的力控策略将一次成功率从94%提升至99.5%以上,核心机制是系统能够识别0.1—0.5 N量级的力变化,并在毫秒级内完成姿态补偿。自适应机器人路径则将插装成功率推进到99%以上,其技术逻辑是以工业级力感知替代预设轨迹,在接触阶段“如人手一般”柔顺地完成插入。
这些数字的方案含义在于:FPC插装是3C装配中检验“力控是否构成真实能力”的试金石。一个方案如果只能在来料严格对齐、FPC无形变的条件下达到高成功率,它本质上仍是位置控制的延伸;只有当力控能够在来料偏差和柔性形变同时存在时稳定完成插装,这一能力才具备向其他接触式工序(屏幕贴合、精密压合、Type-C插拔)迁移的基础。3C装配的力控指标不能停留在“具备力控功能”的层面,而应分解为可感知的最小力阈值、力控响应时延和搜索入孔的节拍——搜索速度跟不上节拍,力控精度再高也无法在产线上成立。
半导体封装:洁净不是环境参数,而是机器人的准入条件
半导体装配与3C装配共享“微米级精度”的要求,但洁净约束将两者引向了不同的方案逻辑。普通工业机器人在运动中产生的微粒——关节润滑脂、密封件磨损、线缆摩擦——在一般车间可以忽略,但在半导体封装环境中会直接附着在芯片或引线框架上,造成良率损失。因此,进入封装工序的机器人必须首先通过洁净度准入:满足ISO Class 5或Class 6等级要求,通过专用润滑脂、密封设计和低微粒材料实现,而非仅靠车间级别的空气过滤。前道贴装与键合工序的洁净要求通常比后道切筋测试更严苛,不能将同一台机器人不加区分地部署到不同洁净等级的区域。
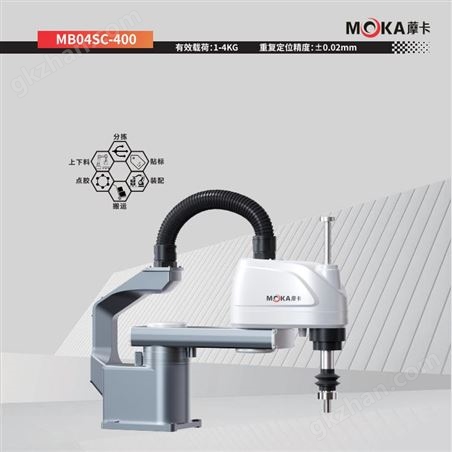
洁净准入之后,才是精度和力控的叠加。半导体封装的重复定位精度通常需要达到±0.02 mm量级,先进封装(倒装芯片、Chiplet集成)的贴装精度进一步收紧至±3—5 μm,芯片贴装(die attach)的放置精度在±10 μm水平。但标称重复定位精度只是起点:实际贴装精度还受夹具精度、视觉补偿能力、定位机构刚性和温度稳定性影响。半导体封装的方案评估因此不能只看机械臂的单体参数,而需要把视觉定位的补偿能力、末端工具的洁净兼容性和力控在接触式工序中的介入深度纳入同一个精度预算。
力控在半导体封装中的角色与3C有重叠但不太相同。精密贴合(芯片到基板)、插接和压装工序中,接触力过大可能压裂芯片或损伤焊盘,力过小则可能导致贴合不牢。力控在这里的价值不是“搜索入孔”,而是在不可逆损伤发生之前终止错误动作。对于芯片级装配,力控的失效代价不是返修,而是报废,这决定了力控策略的设计必须以“限力优先于效率”为原则。
换产效率:当产品生命周期短于自动化部署周期
3C电子为装配机器人设置了一个汽车和半导体前道都不具备的额外约束:产品换型的频率可能高于自动化方案的部署和调试周期。消费电子产品的生命周期已从18个月缩短至6—12个月,产线每年需应对数十次产品切换,“批量=1000件”的订单成为常态。这意味着,一个在部署时精度达标的装配方案,如果在换型时需要重新标定视觉、重新示教轨迹、更换整套夹具,它的经济性会在产品迭代中被迅速侵蚀。
当前方案的应对路径是将换型从“设备改造级”压缩到“参数与模块切换级”。标准化工艺包将螺丝锁付、点胶、检测等常见工序封装为可调用的程序模块,换线时间可从平均2天压缩至4小时以内。更激进的柔性方案将换产周期从“小时级”推进到“分钟级”,现场操作人员无需专业工程师驻场即可完成产品切换。这一能力的物理前提是模块化夹具接口和开放的程序架构:机器人本体的重复定位精度(±0.02 mm级)保障了更换末端工具后不需要重新标定TCP,视觉系统能够通过少量样本快速适配新来料,换型才不至于退化为一次小型集成项目。
换产效率与精度之间还存在一条容易被忽略的耦合关系:热漂移。3C产线连续运行后,关节发热导致的精度衰减是夜班良率波动的常见来源,而换产后的重新标定往往无法覆盖长时间运行中的缓慢漂移。方案设计需要将热稳定性纳入机器人的选型评估,而非仅以冷态标定数据作为精度依据。
方案选型的逻辑:从三重约束的叠加方式出发
3C与半导体装配机器人的选型,不应从“选协作机器人还是SCARA”或“哪家本体精度更高”开始。有效的起点是识别该工位三重约束的叠加方式。如果核心矛盾是柔性形变与接触力不可预知(FPC插装、柔性排线扣合),力控的响应速度和最小可感知力优先于本体的峰值精度;如果核心矛盾是洁净准入与微米级贴装的耦合(芯片贴装、引线框架装配),洁净等级和视觉补偿能力构成方案的前置条件,精度预算需要在机器人、夹具和视觉之间分配而非全部压给本体;如果核心矛盾是换型频率对设备利用率的侵蚀(多品种小批量3C总装),模块化接口、标准化工艺包和热稳定性决定了方案能否在产品迭代周期内收回投资。
3C行业协作机器人渗透率约15%,2025年采购额占整体协作机器人市场的41%,是最大的单一应用板块,但渗透率本身说明大量装配工位仍未被自动化覆盖。未被覆盖的原因往往不是机器人精度不够,而是方案没有同时回应精度、洁净和换产这三重约束——一个在实验室条件下达到微米级精度的方案,如果在换型时需要停线两天,或者在连续运行中洁净度不达标,它在真实产线上的可用性就会被约束条件本身封顶。3C与半导体装配机器人的工程成熟度,最终不体现在某一项峰值指标上,而体现在精度链是否可分解验证、洁净适配是否以设备准入而非环境参数为前提、换产能力是否以分钟而非天为单位。
(本文由AI生成,仅供技术参考,不构成专业建议;相关内容请结合实际情况由专业人员评估核实,发布方不承担使用本文内容所产生的责任。)
 智能制造网APP
 智能制造网手机站
 智能制造网小程序
 智能制造网官微
 智能制造网服务号



 营销推广VIP会员大升级,等你来入驻!
 智造直播智能制造行业专属直播来啦,点击申请
 网络课堂打造智造人自己的网络课堂
 智造APP智能制造APP,让生意更容易!





 浙公网安备 33010602000006号