新能源制造给装配机器人带来的,不是既有方案的简单移植,而是一组新的工艺约束。动力电池PACK面对的是高压接插件、多型号混线和毫米级框架公差;光伏组件面对的是薄脆电池片的高速搬运、无序来料和亚毫米级排版精度。两个场景对“装配”的定义不同,对机器人的能力要求也分岔为两条路径:一条以确定性的精密定位和力控插接为核心,一条以视觉引导下的高节拍抓取与柔性适配为核心。
动力电池PACK:从模组级精密装配到PACK末段柔性插接
动力电池PACK装配的工序跨度很大,机器人承担的角色需要按工序性质分层来看,而非用一种设备覆盖全线。
模组级装配:视觉补偿与极性防错是底线。 在电芯堆叠、模组入箱、螺栓拧紧等环节,来料的尺寸波动和框架公差是常态。电池包框架的制造公差可达±1 mm,安装销钉在350 mm长度上的垂直度偏差可达9 mm,而模组装配的节拍要求却压缩在30秒以内。机器人方案的关键不是追求绝对定位精度,而是在公差条件下仍然完成正确装配。典型做法是双机器人分工:一台机器人搭载专用的销钉定位系统,在抓取阶段补偿销钉与框架之间的位置偏差;另一台机器人以集成视觉系统的夹具完成模组放置,视觉系统在放置前确认模组的极性方向,确保零极性错误。视觉在这里承担的不是“找位置”,而是“防错”——极性装反的后果远大于位置偏差。
在电芯堆叠工位,机器人还需要叠加绝缘与防错配置。末端夹具采用绝缘、无金属外露设计,避免接触极柱造成短路;堆叠前通过视觉识别极性和二维码,将每一颗电芯的数据与模组绑定,使装配过程本身成为可追溯数据链的起点。模组段的装配机器人方案,本质上是以视觉防错+公差补偿替代人工在偏差环境中的经验判断。
PACK末段插接:具身智能填补传统自动化最后一段空白。 PACK线末端的EOL(下线检测)与DCR工序,长期是自动化渗透率低的环节之一。工人需要将带有数百伏高压的测试插头精准插入电池包指定位置,来料位置存在偏差、插接点位随型号变化、柔性线束需要动态调节力度,同时伴随高压打火的安全风险。传统工业机器人以位置控制执行固定轨迹,在这种“点位不确定、力度需感知”的任务中难以稳定作业。
人形具身智能机器人在这一环节的规模化落地,提供了一条不同的技术路径。其核心不是更高的重复定位精度,而是感知—决策—动作的闭环泛化能力。搭载端到端视觉—语言—动作(VLA)模型的机器人,能够自主应对来料位置偏差和插接点位变化,实时调整操作姿态;在插拔柔性线束时动态调节施加力度,确保连接可靠且不损伤敏感元件。实际运行数据锚定了这条路径的可行性:插接成功率稳定在99%以上,作业节拍达到熟练工人水平,面对多型号电池的连续生产任务,单日工作量较人工提升3倍。这一方案的价值不在于替代模组段的精密装配机器人,而在于把PACK线上最依赖人手“手感”和视觉判断的工序纳入自动化节拍,使整线的自动化覆盖不再在末段断裂。
光伏组件:电池片处理的“轻”与“准”,排版装配的“快”与“柔”
光伏装配的工艺逻辑与动力电池截然不同。电池片薄、脆、尺寸小,组件排版对位置精度的要求以亚毫米计,而来料状态和产品规格的切换频率却很高。机器人的方案设计需要同时回应碎片控制和换型效率两个约束。
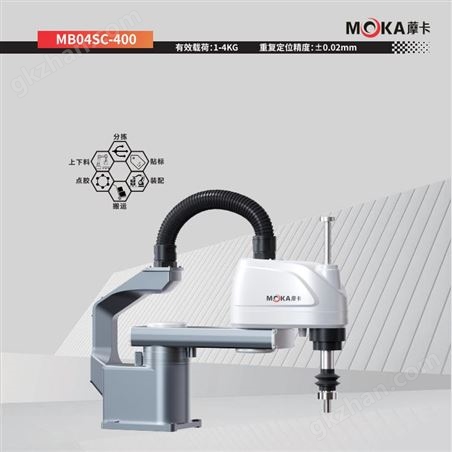
电池片上下料与转运:±0.02 mm级精度服务于“不碎”。 在EL检测、扩散刻蚀、分选等工序中,电池片需要在花篮、检测台和设备之间反复转运。协作机器人配合视觉系统完成自动上下料,从花篮中精准取出电池片并放置到检测台,检测后放回指定位置。协作机械臂的重复定位精度达到±0.02 mm,这一精度的工程意义不在于“装配配合”,而在于在高速搬运中避免电池片的磕碰和隐裂。视觉系统同时承担无序来料的识别功能:自动判断电池片的方向和位置,使机器人能够在来料姿态不固定的条件下完成抓取,而非依赖人工整齐码放。
组件排版:视觉引导下的动态定位与节拍竞争。 排版是光伏组件封装中对精度和速度要求最直接的工位。焊接好的电池串需要按设计图纸逐串排列到层压台上,排版精度要求通常在±0.5 mm以内。但真正的挑战来自节拍:光伏组件的产能竞争使排版工位的单串节拍被压缩到秒级。
当前方案的技术分化体现在定位策略上。一种路径是“静态拍照—计算—抓取”,工业相机在抓取前对电池串拍照定位,精度可达±0.2 mm,节拍约5.5秒/串。更进一步的方案采用动态定位:在传输过程中完成位置抓取和视觉计算,单串排版节拍可压缩到3秒以内。在更高节拍的工况下,视觉系统与快速响应真空系统的配合可在3600片/小时的速度下维持±0.1 mm的重复定位精度。排版机器人的方案要点因此不是单一精度的比拼,而是视觉处理速度、机器人运动速度与末端抓取响应速度的系统匹配——任何一个环节的延迟都会吞掉节拍优势。
换型柔性:协作机器人进入光伏的逻辑。 光伏行业的产品迭代和换线频率较高,专用设备在面对规格切换时往往需要大量机械调整。协作机器人的切入点不在于替代高速专机,而在于承接那些规格变化频繁、批量不足以摊薄专机成本的工位:电池片分选、跨工序转运、层压上下料、接线盒安装等。其部署价值在于快速重新编程和末端快换,使换型时间从“设备改造级”压缩到“程序与工装切换级”。在光伏组件装配中,协作机器人与高速专机形成的是分层关系:专机守住串焊、排版等节拍工位,协作机器人覆盖上下料、转运、检测辅助和柔性装配环节。
两个场景的方案共性与分化
动力电池PACK与光伏组件装配的机器人方案,在技术底座上有交集,但方案重心明显分岔。共性是视觉与数据的基础地位:两个场景都依赖视觉完成定位、防错或来料识别,都要求装配过程产生可追溯的质量数据。分化在于核心矛盾的指向:动力电池PACK的模组段核心矛盾是“公差下的正确装配”,方案重心在视觉补偿与极性防错;PACK末段核心矛盾是“不确定点位上的可靠插接”,方案重心在具身智能的感知—力控闭环;光伏电池片处理的核心矛盾是“高速下的碎片控制”,方案重心在精度与搬运柔性的匹配;光伏排版的核心矛盾是“精度与节拍的同步压缩”,方案重心在视觉动态定位与系统响应速度的协同。
对于有意导入装配机器人的新能源制造场景,方案选择的起点不是“用什么机器人”,而是先判断该工位的核心约束属于哪一类:如果来料公差是主要变量,优先配置视觉补偿与防错逻辑;如果插接力度和点位不确定性是主要变量,力控与自适应策略比绝对定位精度更关键;如果节拍是主要瓶颈,则需要把视觉处理速度和末端响应纳入与机器人本体同等的评估权重。机器人的选型(工业、协作或具身智能)是这一判断的输出,而非输入。
(本文由AI生成,仅供技术参考,不构成专业建议;相关内容请结合实际情况由专业人员评估核实,发布方不承担使用本文内容所产生的责任。)
 智能制造网APP
 智能制造网手机站
 智能制造网小程序
 智能制造网官微
 智能制造网服务号




 营销推广VIP会员大升级,等你来入驻!
 智造直播智能制造行业专属直播来啦,点击申请
 网络课堂打造智造人自己的网络课堂
 智造APP智能制造APP,让生意更容易!










 浙公网安备 33010602000006号