在自动化分拣体系搭建过程中,机器人构型的选型是决定生产线适配性、运行稳定性与作业效率的核心环节。串联与并联构型作为
分拣机器人的两大主流结构形式,依托截然不同的机械架构、运动逻辑与性能特性,适配差异化的分拣作业场景。合理区分两类构型的核心差异、适配边界与运行特质,是自动化产线规划、设备选型与工艺优化的关键前提。
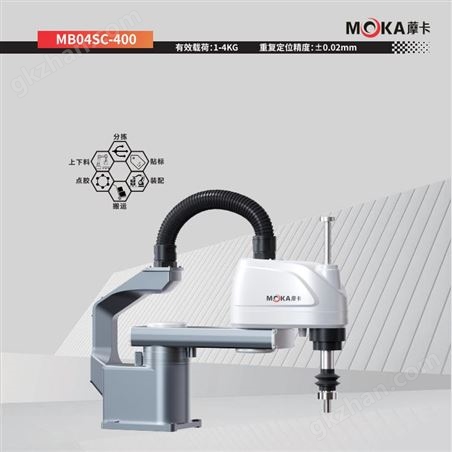
串联分拣机器人采用开放式链式机械结构,各运动关节依次串联衔接,形成连续的传动链路,后端运动部件的动作全依托前端关节的传动支撑。这种结构设计赋予设备强的运动自由度与空间适配能力,可实现多维度、多角度的姿态调整,作业空间呈现大范围的环形覆盖区域,空间利用率与作业灵活性具备显著优势。在传动逻辑上,串联结构的运动轨迹调控逻辑清晰,姿态调节区间宽泛,能够适配高低、远近、多角度的物料抓取与分拣动作,对物料摆放姿态不规整、作业空间复杂、工序衔接多元的生产场景具备良好兼容性。
从运行特性来看,串联构型的结构惯性相对可控,负载承载区间更广,能够适配不同重量、不同规格物料的分拣作业,尤其适配中重型物料、异形物料的转运分拣工作。但受链式传动结构影响,各关节的运动误差会逐级累积,设备高速运行时的稳定性会受到一定影响,高频次、超快速分拣场景下的作业稳定性存在一定局限。同时,串联结构的运动部件行程更长,单次作业循环的耗时相对更高,在追求分拣频次的轻量化物料场景中,效率优势难以凸显。
并联分拣机器人采用封闭式多连杆耦合结构,多组机械支链同步连接固定基座与末端作业平台,所有传动结构协同参与末端动作控制,形成闭环运动体系。该结构最核心的特质是刚性强度高、受力均匀,多支链分摊作业载荷,有效规避了单链传动的误差累积问题,设备重复定位精度与运动稳定性大幅提升。由于驱动组件集中布置于基座位置,末端运动平台自重更低、惯性更小,可实现高频次、高加速度的快速往复运动,作业循环速度优势突出。

在适配场景层面,并联构型的作业空间为穹顶式规整区域,空间覆盖范围相对集中,运动维度较为固定,姿态调节能力较弱,无法完成复杂角度的物料抓取与姿态校正。其负载承载能力有限,仅适配轻量化、标准化物料的分拣作业,更适合物料规格统一、摆放规整、作业流程单一的高频次分拣场景,能够持续保持稳定的高速作业状态。
两类构型的选型核心,本质是作业需求与设备性能的精准匹配,需从物料属性、作业速度、空间环境、工艺精度、负载需求五个核心维度综合判断。从物料属性来看,标准化小件物料、规则形态物料优先适配并联构型,异形、大件、重型物料更适配串联构型。从作业效率需求区分,高频次、流水线式的快速分拣场景选用并联构型,节奏平缓、工序复杂的分拣场景选用串联构型。
作业空间与工艺精度同样是重要考量因素。狭小规整、固定工位的作业环境适配并联机器人,大范围、多工位、空间复杂的作业环境适配串联机器人。对分拣定位精度、物料摆放规整度要求较高的场景,依托并联结构的低误差特性可保障作业质量;对物料姿态调整、多角度转运有要求的场景,串联构型的灵活优势无替代。
现代化分拣产线的构型选型无需单一化局限,可根据整条产线的工序分布,采用串并联结合的组合式方案,兼顾高速分拣与灵活适配的双重需求。整体而言,分拣机器人构型选型没有固定标准答案,摒弃单一性能偏好,立足实际生产工艺、物料特征与产能需求,平衡速度、精度、灵活性与负载能力的关系,才能实现设备价值,构建适配自身生产体系的自动化分拣体系。
 智能制造网APP
 智能制造网手机站
 智能制造网小程序
 智能制造网官微
 智能制造网服务号




 营销推广VIP会员大升级,等你来入驻!
 智造直播智能制造行业专属直播来啦,点击申请
 网络课堂打造智造人自己的网络课堂
 智造APP智能制造APP,让生意更容易!










 浙公网安备 33010602000006号