大负载机器人凭借大承载能力、高重复精度、自动化作业优势,逐步在细分分拣场景替代挖掘机,实现作业模式的智能化升级。矿山开采、建筑拆除场景中,废料分拣、矿石规整、渣土清理是高频作业工序,传统作业模式主要依靠挖掘机人工操作完成,存在作业精度低、人工成本高、安全风险大、资源利用率低等诸多短板。挖掘机适用于大规模土石方挖掘、搬运作业,但针对混杂废料的精准分拣、规整、分类堆放场景,存在操作粗放、分拣精度不足、易造成可回收资源浪费等问题。
传统挖掘机分拣作业存在明显行业痛点,矿山与建筑废料成分复杂,混杂矿石、钢筋、砖石、渣土、废旧构件等多种物料,需要分类分拣回收。挖掘机依靠人工操控机械臂作业,动作幅度大、定位精度低,无法实现精细化分拣,难以区分不同规格、不同材质的物料,常出现可回收优质矿石、废旧建材与渣土混杂丢弃的情况,造成资源浪费。同时露天矿山、建筑拆除现场环境复杂,扬尘、高空坠物、坍塌风险高,人工操控设备作业安全隐患大,且人工操作效率受人员状态影响,作业稳定性、一致性较差。
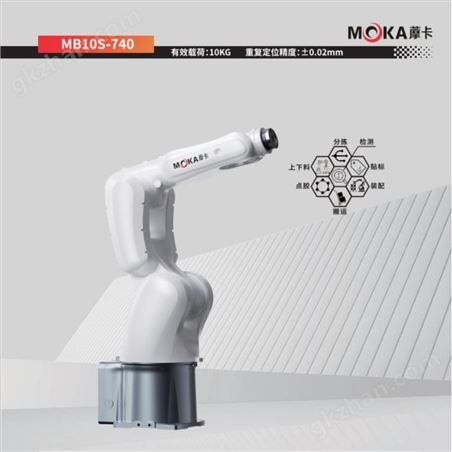
大负载机器人依托硬件结构与智能控制系统,适配矿山、建筑废料分拣的复杂工况,具备大负载、高稳定、高精度、全天候作业的核心优势。设备采用高强度机械结构设计,承载能力强,可适配大块矿石、重型建筑构件的抓取、搬运与分拣作业,满足重载工况需求。相较于挖掘机的粗放式作业,机器人具备毫米级定位精度,动作精准可控,可根据物料规格、形态、材质完成精细化分拣,精准区分可回收物料与废渣物料,大幅提升资源回收利用率。

在作业效率与稳定性层面,实现持续性标准化作业,规避人工操作的短板。设备搭载智能视觉识别系统,可自动识别现场各类物料,精准判定物料类型、尺寸、位置,自主规划抓取、分拣、堆放路径,无需人工实时操控。设备可全天候不间断作业,不受天气、人员疲劳、昼夜环境影响,作业节奏稳定、动作标准化,避免人工操作的疏漏、偏差与效率波动。在批量分拣作业场景中,机器人持续作业效率远超人工操控的挖掘机,且作业质量一致性更高。
在作业安全性层面,机器人替代人工操作,从源头规避现场安全风险。矿山废料分拣、建筑废渣清理场景存在坍塌、坠物、扬尘、物料滚落等安全隐患,传统人工操作设备需人员常驻现场,安全事故风险较高。可实现远程操控、无人自主作业,工作人员仅需在中控终端监控作业状态,无需进入高危作业区域,大幅降低人员安全风险,提升现场作业的安全管控水平。
在成本与资源利用层面,机器人作业具备显著优势。挖掘机作业燃油消耗高、设备磨损快、运维成本高,且分拣精度不足导致可回收资源浪费严重。采用电力驱动,能耗成本更低,设备结构稳定、故障率低、长期运维成本可控。同时精细化分拣可回收优质矿石、废旧钢筋、建材等可利用资源,减少资源损耗,提升项目经济效益。此外机器人可适配场景化作业改造,通过算法升级适配不同物料、不同工况的分拣需求,拓展作业场景。
当前大负载机器人并非全替代挖掘机的全部功能,而是在精细化分拣、规整、分类堆放等细分场景形成优势替代,挖掘机仍适用于大规模土石方开挖、整体搬运、场地平整等粗放作业。两者形成高低搭配、粗细协同的作业模式,让矿山、建筑废料处理流程更加精细化、智能化、高效化。随着机器人负载能力、智能识别算法的持续升级,其场景适配性将进一步提升,逐步成为工矿废料精细化处理的核心装备,推动行业作业模式的智能化转型。
 智能制造网APP
 智能制造网手机站
 智能制造网小程序
 智能制造网官微
 智能制造网服务号




 营销推广VIP会员大升级,等你来入驻!
 智造直播智能制造行业专属直播来啦,点击申请
 网络课堂打造智造人自己的网络课堂
 智造APP智能制造APP,让生意更容易!











 浙公网安备 33010602000006号