在人机共融的制造新范式下,协作机器人正进入中小企业的生产现场。与传统工业机器人相比,协作机器人被设计为能够与操作人员共享工作空间并进行直接交互的自动化设备。对于资金、技术和空间资源相对有限的中小企业而言,机器人所提供的灵活性、易用性和快速回报特性,使其在众多自动化方案中脱颖而出,成为迈向智能制造的第一步。
安全共融的实现,消除了中小企业部署自动化的首要顾虑。传统工业机器人需要安装物理围栏和安全光栅,这对车间面积本不宽裕的中小企业构成了空间瓶颈。协作机器人通过内置的力矩感知、碰撞检测与速度限制等安全功能,可实现无围栏作业。当机器人与人员发生接触时,系统能够迅速响应并停止或反转运动,将伤害风险控制在可接受范围内。这种本质安全设计使得机器人能够灵活部署在现有工位旁,无需对车间布局进行大规模改造,极大降低了自动化改造的前期投入门槛。

编程简易性直接切中了中小企业技术人员匮乏的痛点。传统机器人编程依赖专业代码和离线仿真软件,对程序员的技术水平要求较高,且调试周期较长。它普遍采用图形化编程或牵引示教方式,操作者只需手持机器人末端走一遍动作路径,系统即可自动记录轨迹点并生成程序。这种直观的操作模式允许车间一线工人经过短期培训即可独立完成编程与任务切换。在多品种、小批量的生产模式下,快速换产能力成为核心竞争优势,而它的编程效率恰好满足了这一需求。
柔性与可重部署性赋予了中小企业应对市场波动的敏捷性。中小企业产品种类变化频繁,订单量不稳定,固定式自动化专机一旦完成则难以转用。它重量较轻、底座占用面积小,可方便地在不同工位或不同生产线之间移动。一台协作机器人可分别用于上午的装配、下午的打磨和晚间的检测任务,通过更换末端工具和调用对应程序即可实现功能切换。这种设备复用能力显著提升了资本利用率,使中小企业在不确定的市场环境中能以较低风险尝试自动化升级。
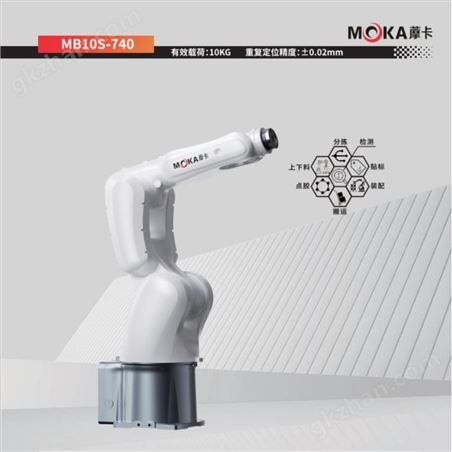
与人共融的工作模式发挥了人与机器各自的比较优势。协作机器人擅长重复定位精度高、承受负荷大、节拍稳定的操作,而人则长于复杂判断、视觉识别与异常处理。在协作场景中,机器人承担繁重或单调的搬运、上下料和涂胶工作,人员则专注质量抽检、工艺调整和异常干预。这种人机任务分配方式减轻了工人的体力负担,同时保留了人的决策灵活性,有助于提升整体产线效率而非简单替代人力,因而更容易获得一线员工的接受与配合。
经济性考量是中小企业做出选择的最终决定因素。它的初始购置成本低于传统大型机器人系统,且无需额外投入安全防护设施和地基加固费用。其较低的电能消耗和简化的维护保养要求,使得全生命周期使用成本进一步下降。更重要的是,协作机器人从开箱到投产的时间周期较短,投资回收期相对缩短,这对现金流敏感的中小企业具有实际吸引力。当自动化投入能够在可见时间内转化为产出收益时,企业的决策阻力自然降低。
 智能制造网APP
 智能制造网手机站
 智能制造网小程序
 智能制造网官微
 智能制造网服务号




 营销推广VIP会员大升级,等你来入驻!
 智造直播智能制造行业专属直播来啦,点击申请
 网络课堂打造智造人自己的网络课堂
 智造APP智能制造APP,让生意更容易!











 浙公网安备 33010602000006号