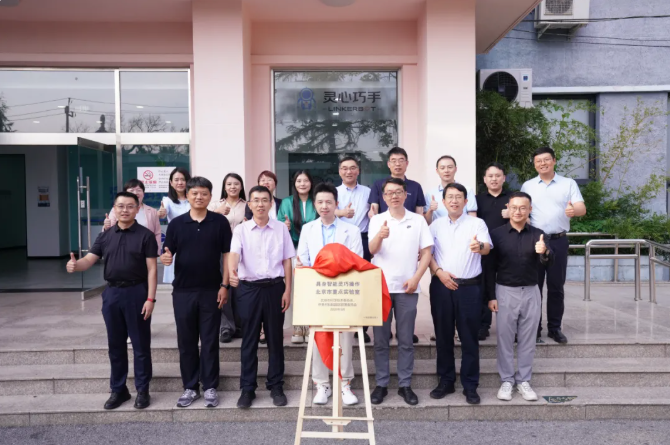
9月22日,具身智能灵巧操作北京市重点实验室启动会暨第一届学术委员会成立仪式在北京举办。北京市科委、中关村管委会信息科技处和中关村科学城管委会产业四处相关领导,实验室第一届学术委员会主任陶永等9位委员专家,牵头单位灵心巧手、共建单位北京科技大学、北京信息科技大学的代表共同参会。
作为
国内首家聚焦灵巧操作、面向机器人末端执行器开展系统级创新的省级重点实验室,实验室直击机器人 “能移动、难作业” 的行业瓶颈,补齐我国具身智能末端交互领域技术短板。由本土科创企业灵心巧手牵头建设,也体现北京布局具身智能关键赛道的战略决心,彰显本土科技力量担当我国抢占全球具身智能竞争高地、突破关键核心技术的时代使命。
01
痛点直击|灵巧手,卡住具身智能产业的关键短板
灵巧手是具身智能体系中最薄弱的核心环节。当前机器人产业难以实现从“能动”向“能干”跨越,根源集中在两大现实难题:灵巧操作本体性能不足,同时高质量视触觉操作数据集严重匮乏。
灵巧手研发长期面临性能、成本、可靠性的不可能三角:追求高自由度与操作精度,往往要牺牲成本与整机可靠性;压缩成本,则受制于传动机构微型化的物理边界。这并非简单工程取舍,而是本体结构底层复杂度带来的固有挑战,亟需第一性原理层面的原创突破。
与此同时,行业尚未建成“采集-沉淀-训练-复用”的数据闭环。即便大模型算法能力持续提升,缺少真实、海量的灵巧操作数据,模型也如同“空转的大脑”。一只灵巧手,同时牵制硬件本体、多模态数据、智能模型、场景应用四大环节,成为制约整个赛道升级的卡点。
02
体系破局|“1+2+3+4” 全链路创新,打造系统级攻关平台
单点技术攻关无法破解行业系统性难题,搭建贯通技术、数据、模型、应用的创新平台,正是实验室设立的核心初衷。依托北京国际科技创新中心建设布局,结合灵心巧手的产业工程化积累与共建高校科研优势,实验室构建“1+2+3+4”全链条创新转化体系:
搭建1个国际一流的具身智能灵巧操作技术创新平台;
攻克灵巧操作性能不足、高质量数据集稀缺2大卡脖子痛点;
深耕工业制造、智慧农业、民生服务3类核心落地场景;
攻坚高精度感知灵巧手、大规模多模态数据集、智能造物大模型、具身智能灵巧操作集成及应用4大核心技术方向。
实现从底层技术突破、系统集成优化,再到场景示范落地的完整闭环,打通从科研原型走向产业实用的通路。
03
智汇聚力|产学研智库矩阵,汇聚顶尖力量协同攻坚
实验室组建高水平管理与学术委员会团队,为科研攻关筑牢人才底座。实验室由灵心巧手联合创始人、总裁,国家科技创新2030“新一代人工智能”重大项目负责人曹岗博士担任主任;北京科技大学袁莎副教授、北京信息科技大学梁旭教授出任副主任。
首届学术委员会集结清华大学、北京大学、北航、天大、上海交大、中科院、北邮、中国农大、北科大九家顶尖机构专家,研究覆盖本体设计、感知交互、智能控制、具身大模型、场景落地全链条。学术委员会的成员研究方向包括:
在技术策源端:行业标准与产业化顶层设计;机构构型与轻量化本体;多模态视触觉感知;双手协同灵巧操作算法;高精度手内操作与通用抓取技术。在产业转化端:搭建多模态具身大模型,打造机器人的“具身大脑”;仿真引擎与数据迭代工具链;打通工业制造、农业复杂极端工况落地路径。
九位专家分工协同,闭环机器人“能感知、会思考、精操作”的硬件与算法能力,串联起“会决策、能迭代、可落地”的产业价值闭环,充分发挥高校基础科研、中科院前沿研究、灵心巧手产业工程化的叠加优势。
04
锚定蓝图|分阶建设,打造灵巧操作原创科研与产业赋能高地
会上明确实验室阶梯式建设发展目标:
建设期(2026-2029):完成全部考核验收,重点攻克灵巧手硬件、多模态数据集、智能造物大模型核心技术;
拓展深化期(2029-2031):完成技术迭代,推进数据生态开源,实现应用场景规模化复制;
远期愿景:建成国际知名的灵巧操作原创科研高地与产业赋能中心。
立足北京科创资源禀赋,实验室将持续深耕灵巧操作硬件、多模态数据集、智能造物大模型等底层技术,依托灵心巧手的产业转化能力与高校院所的科研优势加速成果落地,持续释放新质生产力,助力北京国际科技创新中心建设,服务我国高水平科技自立自强,推动更多灵巧操作领域原创技术成果落地中国。
 智能制造网APP
 智能制造网手机站
 智能制造网小程序
 智能制造网官微
 智能制造网服务号




 营销推广VIP会员大升级,等你来入驻!
 智造直播智能制造行业专属直播来啦,点击申请
 网络课堂打造智造人自己的网络课堂
 智造APP智能制造APP,让生意更容易!












 浙公网安备 33010602000006号