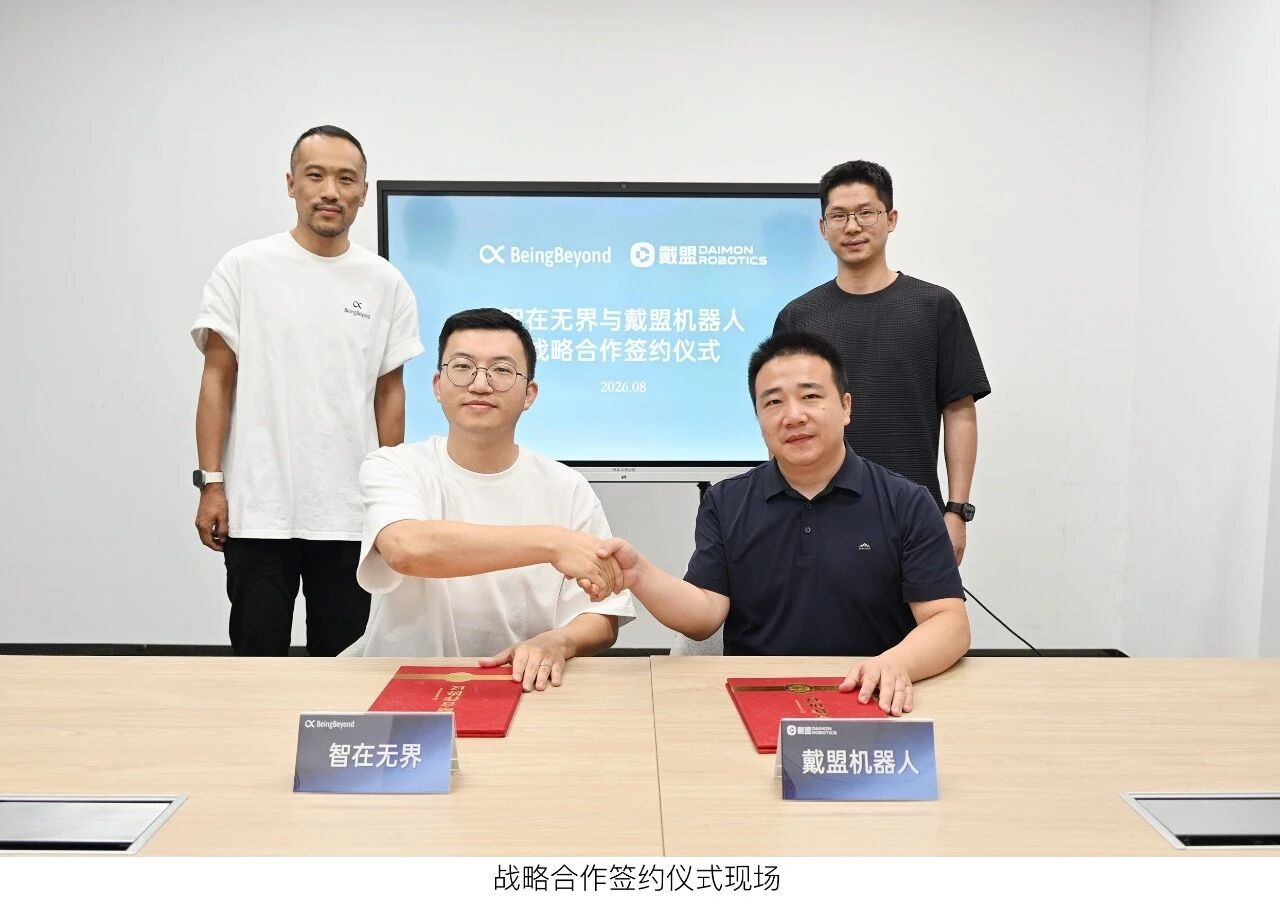
近日,通用具身基础模型引领者智在无界BeingBeyond与戴盟
机器人宣布正式达成战略合作。
此次合作将融合双方在模型、感知与数据方面的互补优势,依托戴盟触觉锚定世界模型、VTLA多模态数据、多维视触觉感知共同构成的物理AI全栈能力,以及智在无界在通用具身基础模型领域的领先算法能力,围绕多模态数据建设、模型训练与评测、标杆场景验证展开合作,推动机器人在3C精密制造、柔性生产等领域的规模化落地。
智在无界专注于通用具身基础模型的研发与应用,是国内率先提出以大规模人类视频数据训练具身通用模型框架的企业,也是国内首个推出原生隐式世界动作模型的AI初创公司。
沿着大规模人类视频预训练路线,智在无界已相继发布Being-H通用灵巧操作大模型与Being-M通用移动操作大模型,将预训练规模推进至50万小时,并构建起覆盖数据管线、模型预训练、后训练、评测及端侧部署的全栈基础设施。目前,智在无界已与灵心巧手、智平方、地瓜机器人等数十家产业伙伴建立生态协同,持续推动具身通用模型跨本体、跨任务落地。
戴盟致力于为机器人在真实接触与复杂环境中的稳定操作提供关键能力支撑,作为全球首个驱动机器人灵巧操作的「物理交互脑」,Daimon-TWM触觉锚定世界模型将物理认知、推演决策与瞬时操控统一于同一框架,以真实触觉完成物理推理,能够提前预判接触演化与失败风险,并在失误发生前实现毫秒级纠偏,实现10倍操作成功率提升,并展现出强大抗干扰与跨终端泛化能力。
图片来源:智在无界
智在无界具身基础模型为机器人的顶层任务理解与规划提供强大能力支撑;Daimon-TWM触觉锚定世界模型提升机器人在执行过程中的快速反应与纠偏能力。双方能力互补,让机器人既能理解任务和环境,也能在真正接触物体后及时感知变化、调整动作,进一步提升复杂操作的适应性、稳定性与精度。
在场景落地方面,双方将优先面向3C精密制造与柔性生产等领域开展POC验证,围绕柔性物体操作、精准装配、自适应插拔等高精度灵巧操作任务,共同推动具身模型与触觉能力在真实生产环境落地并释放价值,以跨本体适配与全栈端侧部署打通从能力验证到规模复制的关键链路,让物理智能跨本体、跨工位、跨产线流动,构建新一代精密柔性生产的通用智能底座。
 智能制造网APP
 智能制造网手机站
 智能制造网小程序
 智能制造网官微
 智能制造网服务号




 营销推广VIP会员大升级,等你来入驻!
 智造直播智能制造行业专属直播来啦,点击申请
 网络课堂打造智造人自己的网络课堂
 智造APP智能制造APP,让生意更容易!







 浙公网安备 33010602000006号