重庆青山近期完成其面向人形
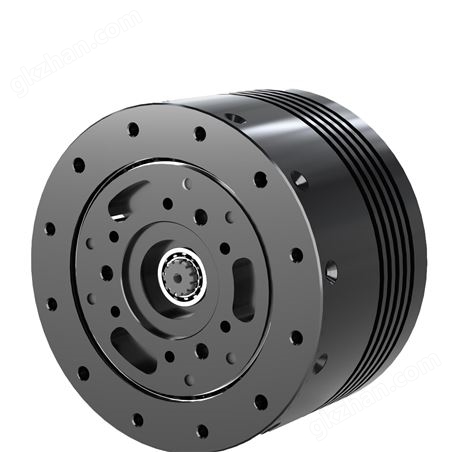
机器人膝、腰关节的一体化行星关节模组A样机下线。
其核心采用高功率密度电机、两级行星减速器与驱动器三合一深度集成方案,官方给出的峰值输出扭矩超过360Nm。这一数据意味着,它主要解决的是机器人在行走、负重、动态奔跑时所需的“腿部力量”问题,瞄准了工业搬运、野外作业等对负重能力要求苛刻的场景。
从产品线看,这并非重庆青山首次涉足机器人关节。此前其已拥有应用于四足机器人、负载相对较小的膝关节模组。此次大扭矩模组下线,与其形成了“轻量灵巧”与“重型力量”的搭配,试图完成从低负载到高负载的技术覆盖。不过,A样机仅是研发阶段的第一步,其性能稳定性、批量一致性及最终的商用成本,仍有待后续测试与市场验证。
目前,人形机器人产业链尚处早期,关节等核心部件的技术路线与市场格局远未定型。重庆青山此次将其在传动领域的积累向机器人赛道延伸,是在押注未来高负载关节的增量市场。然而,这条赛道已有不少国内外电机、减速器专精企业入局,竞争正在加剧。能否凭借此款大扭矩模组真正打开局面,不仅取决于参数,更取决于工程化落地的速度、可靠性与成本控制。
重庆青山官方表示,未来将持续优化关节模组的功率密度、耐久性与成本结构,并探索在协作机器人、特种移动平台等领域的应用,拓展其在机器人核心零部件市场的业务空间。
 智能制造网APP
 智能制造网手机站
 智能制造网小程序
 智能制造网官微
 智能制造网服务号




 营销推广VIP会员大升级,等你来入驻!
 智造直播智能制造行业专属直播来啦,点击申请
 网络课堂打造智造人自己的网络课堂
 智造APP智能制造APP,让生意更容易!








 浙公网安备 33010602000006号